```html
Un equipo de investigadores chinos desarrolló un sistema de inteligencia artificial que permite a los robots agrícolas identificar nuevas frutas utilizando una sola imagen de referencia. La tecnología elimina la necesidad de entrenar nuevamente el modelo para cada cultivo y obtuvo tasas de reconocimiento superiores al 90 % en determinadas pruebas con manzanas y pequeños cítricos. El avance podría facilitar la automatización de la cosecha y abre perspectivas para la fruticultura uruguaya.
La incorporación de inteligencia artificial a la maquinaria agrícola está modificando las posibilidades de automatización de tareas que tradicionalmente han requerido una importante participación de trabajadores. Entre ellas se encuentra la cosecha de frutas, una actividad particularmente compleja para los sistemas robóticos debido a las diferencias de tamaño, forma, color y ubicación de los productos.
Una investigación desarrollada por científicos chinos presenta un avance significativo en uno de los principales obstáculos tecnológicos: la capacidad de un robot para reconocer frutas que no formaban parte de su entrenamiento original.
El trabajo, encabezado por Junyu Hao y publicado en la revista científica → Smart Agricultural Technology, propone un sistema que permite identificar nuevos objetivos de cosecha utilizando una única imagen de referencia seleccionada por el operador.
La investigación apareció originalmente el 18 de septiembre de 2026 y recibió nueva atención internacional el 30 de octubre, cuando se difundieron sus resultados y posibles aplicaciones productivas.
Enseñar a reconocer una fruta con una sola imagen
Los sistemas tradicionales de visión artificial utilizados en robots cosechadores suelen necesitar grandes cantidades de fotografías previamente clasificadas para aprender a reconocer cada tipo de fruta.
Ese procedimiento requiere reunir imágenes, identificar manualmente los objetos y entrenar modelos informáticos que permitan distinguir los frutos de las hojas, ramas y otros elementos presentes en el cultivo.
Cuando el robot debe trabajar con una nueva variedad o trasladarse a un establecimiento con características diferentes, puede resultar necesario repetir parte de ese proceso.
La tecnología presentada por los investigadores chinos busca simplificar considerablemente esa adaptación.
El operador selecciona una fruta en una imagen de referencia. A partir de ese ejemplo, el sistema analiza las imágenes captadas por la cámara del robot y busca objetos que presenten características visuales semejantes.
De esta manera, puede reconocer nuevas categorías de frutas sin realizar un entrenamiento adicional específico para cada una.
Es importante precisar que el sistema no aprende desde cero: utiliza modelos previamente entrenados para interpretar imágenes y comparar características visuales. La innovación consiste en aprovechar esas capacidades para identificar nuevos objetivos a partir de un único ejemplo.
Cómo funciona la inteligencia artificial
La tecnología combina diferentes procedimientos de análisis de imágenes.
En primer lugar, un modelo de segmentación identifica las regiones de la imagen que podrían contener objetos relevantes.
Posteriormente, una red neuronal siamesa compara las características de esos objetos con las de la fruta seleccionada por el operador.
Las redes neuronales siamesas son sistemas informáticos diseñados para comparar dos elementos y determinar qué tan semejantes resultan. En este caso, permiten establecer si los objetos observados por las cámaras corresponden al tipo de fruta que se desea cosechar.
Finalmente, otros componentes del modelo descartan detecciones incorrectas y ajustan la ubicación de los frutos identificados.
El resultado es un procedimiento que permite adaptar el reconocimiento visual del robot sin construir una nueva base de datos para cada cultivo.
Pruebas con manzanas, peras, tomates, frutillas y pequeños cítricos
Los investigadores evaluaron el sistema utilizando imágenes obtenidas en diferentes entornos agrícolas.
Entre los conjuntos de datos empleados se encuentran 1.100 imágenes de kumquats, pequeños frutos cítricos, recogidas en Guangxi, y 890 imágenes de manzanas obtenidas en Beijing.
También utilizaron 900 imágenes de tomates en racimo procedentes de una explotación comercial, además de conjuntos de datos correspondientes a frutillas cultivadas en España y peras registradas en Japón.
La diversidad de cultivos permitió evaluar la capacidad del sistema para reconocer objetos con diferentes características visuales sin necesidad de realizar un entrenamiento específico con las imágenes de cada especie.
En las pruebas comparativas, el método alcanzó un indicador de precisión media del 57,78 % bajo el criterio utilizado por los investigadores, superando a varios modelos de referencia.
Este indicador técnico no debe confundirse con el porcentaje de frutas correctamente reconocidas en las pruebas posteriores realizadas con robots.
Resultados superiores al 90 % en determinadas pruebas robóticas
Para evaluar el funcionamiento del sistema en equipos físicos, los investigadores lo integraron con brazos robóticos y cámaras de profundidad.
En las pruebas realizadas con kumquats, el sistema reconoció correctamente 216 de 236 frutos, equivalente al 91,53 %.
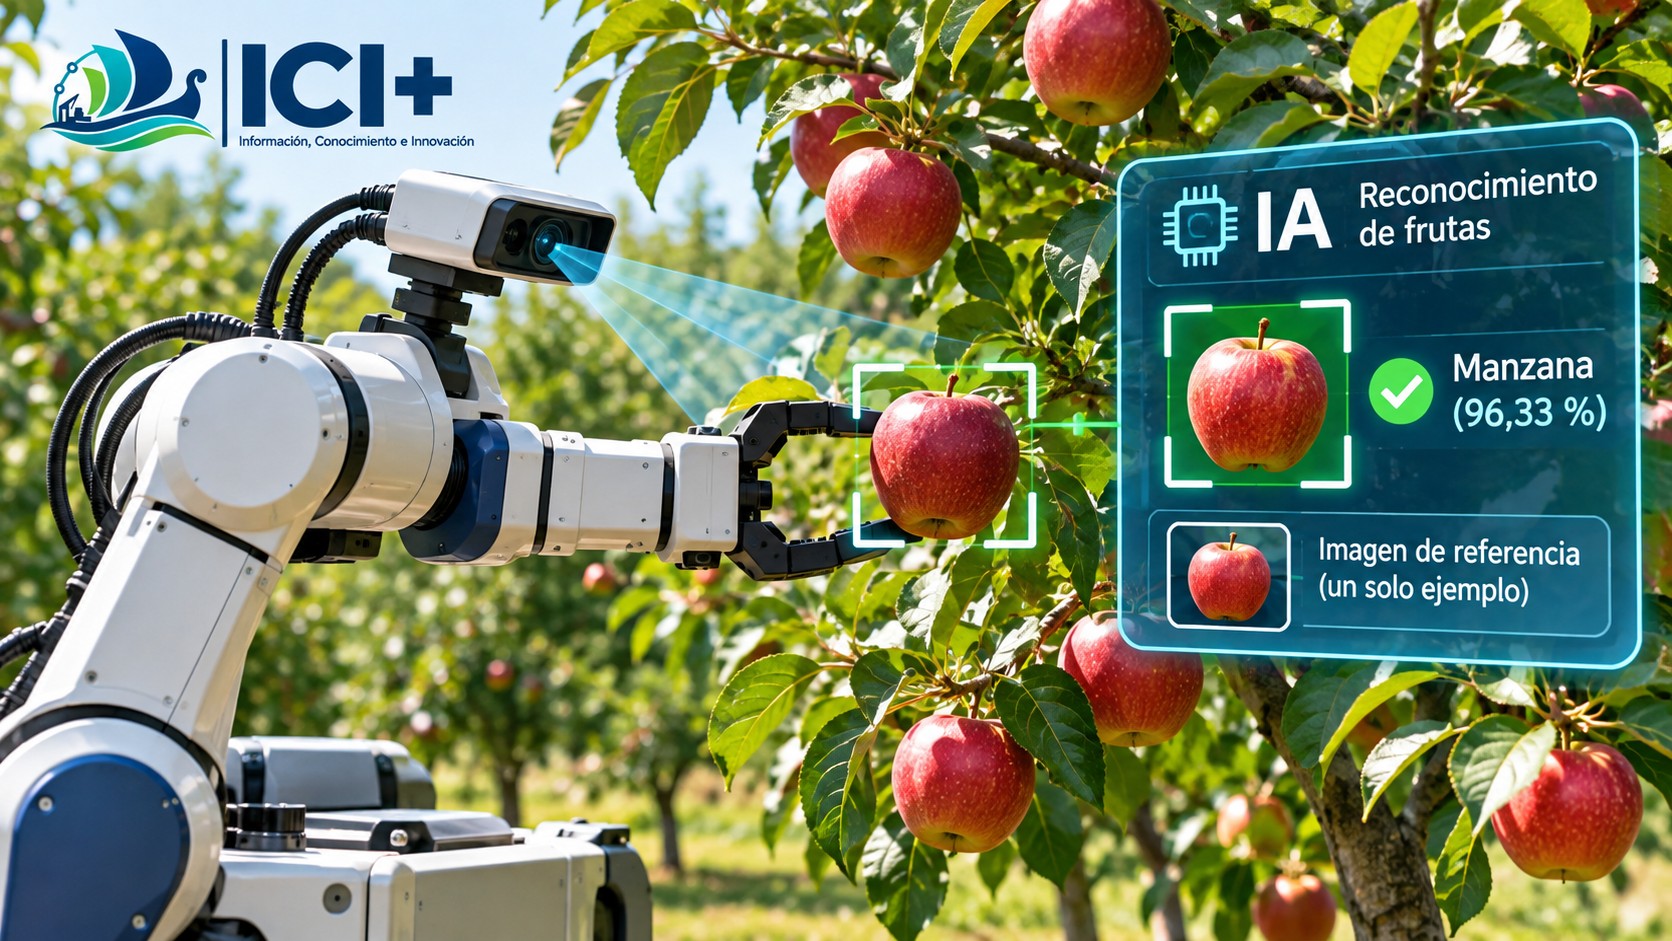
En el caso de las manzanas, identificó 105 de 109 frutos, alcanzando una tasa de reconocimiento del 96,33 %.
Estos resultados muestran una capacidad prometedora para localizar objetivos de cosecha en condiciones experimentales.
Sin embargo, es fundamental distinguir entre reconocer una fruta y cosecharla satisfactoriamente.
La cosecha robótica requiere además calcular la posición del fruto, desplazar el brazo mecánico, sujetarlo con una fuerza adecuada, separarlo de la planta y depositarlo sin producir daños.
Por lo tanto, las tasas de reconocimiento informadas no representan porcentajes de cosecha completa ni permiten establecer por sí solas la productividad comercial del sistema.
Las dificultades que todavía deben resolverse
La investigación también identificó limitaciones que resultan especialmente importantes para su eventual aplicación en establecimientos productivos.
Una de las principales dificultades aparece cuando los frutos están parcialmente ocultos por hojas, ramas u otros frutos.
El movimiento de las cámaras también puede reducir la precisión, particularmente cuando genera imágenes borrosas.
Los frutos muy pequeños representan otro desafío, debido a que contienen menos información visual para realizar comparaciones confiables.
En determinadas pruebas con objetos pequeños, el indicador de precisión media descendió hasta el 38,92 %.
Además, el sistema todavía presenta dificultades para identificar algunos conjuntos de frutos como una única unidad de cosecha, situación que puede resultar relevante en cultivos donde los productos crecen agrupados.
Los investigadores reconocen que será necesario continuar perfeccionando el modelo y adaptarlo a dispositivos informáticos más pequeños y eficientes, capaces de instalarse directamente en maquinaria agrícola.
Una tecnología de interés para la citricultura uruguaya
Uruguay cuenta con una importante tradición citrícola, particularmente en el litoral norte, donde departamentos como Salto y Paysandú concentran actividades vinculadas con la producción, el acondicionamiento y la comercialización de frutas.
La identificación automática de frutos constituye una de las tecnologías que podrían contribuir a transformar progresivamente estas actividades.
Un sistema capaz de reconocer diferentes variedades sin requerir nuevos entrenamientos informáticos podría facilitar el desarrollo de robots adaptables a distintas explotaciones.
También podría resultar útil para tareas de monitoreo, estimación de producción, seguimiento de la maduración y evaluación del estado de los cultivos.
No obstante, las pruebas realizadas con kumquats no demuestran automáticamente que el mismo sistema pueda utilizarse con idéntico rendimiento en naranjas, mandarinas u otros cítricos cultivados comercialmente en Uruguay.
Sería necesario evaluar su comportamiento frente a las variedades locales, las características de los árboles, las condiciones de iluminación y la organización de los establecimientos.
Manzanas, peras y otras producciones nacionales
La investigación también resulta relevante para la producción de manzanas y peras, desarrollada principalmente en el sur del país.
En estos cultivos, la posibilidad de reconocer frutos individuales constituye un componente importante de los sistemas de cosecha automatizada.
La tecnología podría contribuir a desarrollar herramientas capaces de trabajar con diferentes variedades, tamaños y condiciones de maduración.
También abre posibilidades para mejorar los sistemas de clasificación y selección de frutas, aunque estas aplicaciones requieren desarrollos específicos que no fueron demostrados directamente en el estudio.
La incorporación de inteligencia artificial a la producción frutícola no debería evaluarse únicamente por la posibilidad de sustituir tareas manuales.
Su contribución potencial también comprende la mejora de la información disponible para el productor, la reducción de pérdidas y la posibilidad de organizar las tareas de manera más eficiente.
Automatización, empleo y formación tecnológica
La cosecha de frutas constituye una actividad que genera empleo en diferentes regiones del país, especialmente durante determinados períodos del año.
Por esa razón, la eventual incorporación de robots cosechadores debe analizarse considerando tanto sus beneficios productivos como sus consecuencias laborales.
La automatización puede contribuir a reducir esfuerzos físicos, mejorar la seguridad y atender dificultades de disponibilidad de trabajadores en determinadas tareas.
Al mismo tiempo, puede modificar la demanda de mano de obra y generar nuevas necesidades de capacitación en programación, mantenimiento, supervisión y operación de sistemas automatizados.
Una estrategia nacional de incorporación tecnológica debería procurar que las mejoras de productividad se acompañen de oportunidades de formación y desarrollo para los trabajadores.
También resulta importante evitar que los costos de acceso a estas tecnologías profundicen las diferencias entre grandes empresas y productores de menor escala.
El papel de la investigación nacional
La adaptación de estas tecnologías a Uruguay requiere investigación aplicada y cooperación entre productores, empresas, instituciones académicas y organismos públicos.
El → Instituto Nacional de Investigación Agropecuaria (INIA), la → Universidad de la República y la → Agencia Nacional de Investigación e Innovación (ANII) constituyen referencias institucionales pertinentes para estudiar las posibilidades de la robótica y la inteligencia artificial en la producción nacional.
Esto no implica que dichas instituciones participen actualmente en el proyecto chino, sino que cuentan con ámbitos de actuación relacionados con la investigación, la formación y la innovación tecnológica.
La disponibilidad de capacidades nacionales para desarrollar software, adaptar equipos y prestar servicios técnicos podría favorecer una incorporación tecnológica menos dependiente de soluciones completamente importadas.
Una nueva etapa para la agricultura de precisión
El avance presentado por los investigadores chinos demuestra que la inteligencia artificial comienza a superar algunas de las limitaciones que dificultaban la adaptación de los robots agrícolas a diferentes cultivos.
La posibilidad de reconocer nuevos objetivos mediante una única referencia visual representa un paso hacia sistemas más flexibles y potencialmente menos costosos de configurar.
Todavía existen desafíos importantes relacionados con la precisión, la manipulación física de los frutos, la velocidad de trabajo y la viabilidad económica.
Sin embargo, la investigación señala una dirección tecnológica que merece atención: máquinas agrícolas capaces de adaptarse con mayor facilidad a las condiciones cambiantes de la producción.
Para Uruguay, el desafío consiste en seguir estos desarrollos, evaluar sus posibilidades reales y construir capacidades propias para aprovecharlos.
La modernización de la producción agropecuaria puede contribuir a mejorar la competitividad y las condiciones de trabajo, siempre que se acompañe de políticas de formación, acceso tecnológico y desarrollo productivo que permitan distribuir sus beneficios entre diferentes regiones y sectores de la sociedad.
Fuentes principales
→ Smart Agricultural Technology — User-Friendly Orchard Harvesting Object Detection through Easy Interaction. Investigación original de Junyu Hao y colaboradores. Publicada en línea el 18 de septiembre de 2026.
→ Bioengineer.org — One Click Picks the Fruit: Robot Harvesting Learns New Targets from a Single Image. Cobertura internacional del 30 de octubre de 2026.
Elaboración editorial
ICI Forestal | Información, investigación y análisis sobre el desarrollo productivo, tecnológico y sostenible.
Crédito de imagen: Ilustración editorial ICI+, elaborada mediante inteligencia artificial para representar conceptualmente un sistema robótico de reconocimiento de frutas. No corresponde a una fotografía del equipo experimental original.
```