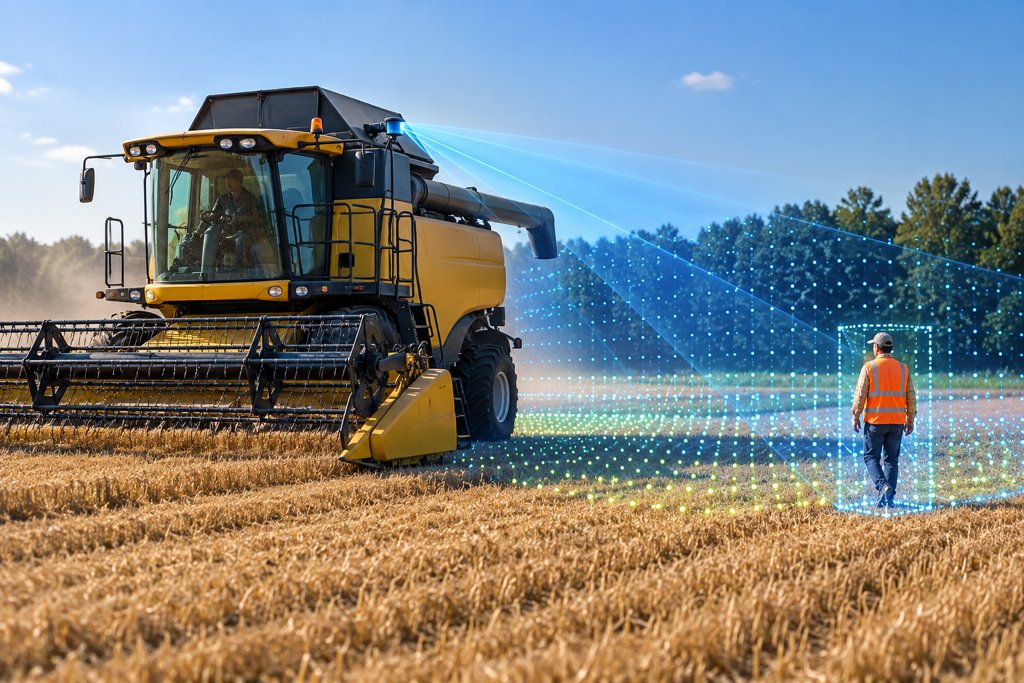
Investigadores de la Universidad de Kioto, en Japón, desarrollaron y evaluaron seis modelos de inteligencia artificial para detectar personas mediante sensores láser tridimensionales instalados en maquinaria agrícola. El sistema con mejores resultados alcanzó una precisión media del 99,55 % en las condiciones de evaluación del estudio. La investigación, publicada el 17 de octubre de 2026 en la plataforma científica J-STAGE, aborda uno de los principales desafíos de la automatización rural: identificar a quienes trabajan cerca de máquinas capaces de desplazarse y operar con intervención humana reducida.
La posibilidad de que una cosechadora o un robot agrícola trabaje de manera autónoma depende de algo más que seguir una trayectoria programada. También debe reconocer obstáculos, localizar personas y responder a situaciones imprevistas en su entorno.
Con ese objetivo, un equipo de la → Universidad de Kioto investigó la combinación de sensores LiDAR tridimensionales con modelos de aprendizaje profundo. Los resultados fueron publicados en la revista Journal of the Japanese Society of Agricultural Machinery and Food Engineers, editada por la → Sociedad Japonesa de Ingeniería de Maquinaria Agrícola y Alimentaria.
El artículo, firmado por Jia Qin, Michihisa Iida, Depeng Chen, Masahiko Suguri y Ryohei Masuda, fue puesto a disposición del público el 17 de octubre de 2026. El estudio se concentra en la detección de personas y la estimación de distancias, dos funciones necesarias para desarrollar sistemas de seguridad en maquinaria agrícola automatizada.
Cómo detecta personas el sistema
LiDAR es una tecnología que utiliza pulsos de luz láser para medir distancias. A partir de esas mediciones construye una representación tridimensional del entorno, formada por numerosos puntos que describen la posición y la superficie de los objetos.
Esa información, conocida como nube de puntos, permite localizar elementos próximos a una máquina. Sin embargo, reconocer que un conjunto de puntos corresponde a una persona requiere un procesamiento adicional.
Los investigadores evaluaron seis modelos de aprendizaje profundo, una técnica de inteligencia artificial que permite identificar patrones en los datos a partir de ejemplos utilizados durante su entrenamiento.
Los modelos fueron diseñados para reconocer objetos y estimar su distancia mediante el procesamiento de las nubes de puntos captadas por el sensor.
Qué significa la precisión del 99,55 %
El modelo que obtuvo mejores resultados fue Voxel R-CNN. Según el artículo científico, alcanzó una precisión media del 99,55 % utilizando un umbral de intersección sobre unión, o IoU, de 0,5.
IoU es un indicador que compara la coincidencia entre la región donde un sistema identifica un objeto y la región utilizada como referencia. El umbral elegido establece qué grado de coincidencia se considera suficiente durante la evaluación.
Por esa razón, el 99,55 % no significa que una máquina equipada con este sistema detectará correctamente al 99,55 % de todas las personas en cualquier situación real. Es una medida del desempeño del modelo bajo las condiciones y los criterios establecidos por los investigadores.
El estudio también informa velocidades de procesamiento de 20,63 cuadros por segundo durante la inferencia y 7,39 cuadros por segundo durante las pruebas, de acuerdo con las modalidades de evaluación utilizadas.
En un ensayo estático con objetivos situados entre 3 y 20 metros, el error cuadrático medio de la estimación de distancia fue inferior a 4,4 centímetros. Este indicador resume la magnitud de los errores de medición en esa prueba específica; no representa una distancia máxima garantizada de error durante cualquier operación agrícola.
La seguridad sigue siendo el desafío principal
La automatización de tractores, cosechadoras y equipos de transporte agrícola plantea situaciones distintas de las que enfrentan los robots utilizados en instalaciones industriales cerradas.
En el campo, una máquina puede encontrar personas, animales, vegetación, desniveles y obstáculos que cambian de posición. También debe funcionar con variaciones de iluminación, polvo y condiciones meteorológicas.
Los sensores LiDAR ofrecen una manera de medir la geometría del entorno sin depender exclusivamente de imágenes de cámaras convencionales. Sin embargo, disponer de información tridimensional no resuelve por sí solo todos los problemas de reconocimiento y seguridad.
Una investigación de revisión publicada en 2024 en la revista Remote Sensing identificó la detección de obstáculos como una función central de la maquinaria agrícola autónoma. El trabajo también señaló dificultades relacionadas con la complejidad de los ambientes rurales y el procesamiento de las nubes de puntos.
Los resultados de Kioto contribuyen a esa línea de investigación, pero todavía requieren validaciones adicionales antes de considerarse suficientes para la operación autónoma segura de maquinaria comercial.
Posibles aplicaciones en Uruguay
La investigación tiene interés para Uruguay por la utilización de maquinaria de gran porte en actividades agrícolas y forestales, donde la convivencia entre trabajadores y equipos móviles exige medidas de prevención.
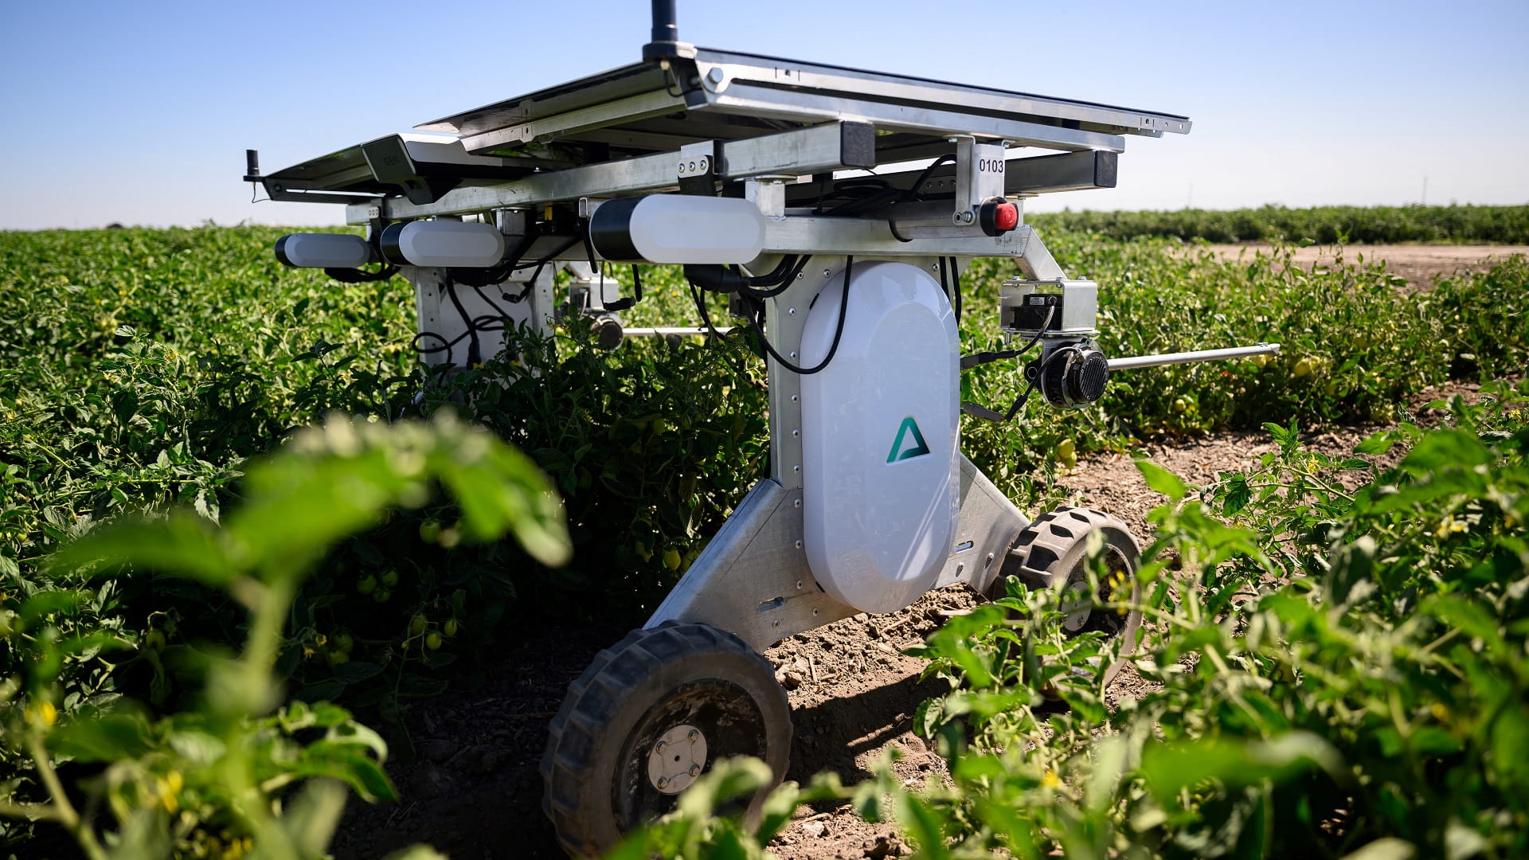
En agricultura, tecnologías de este tipo podrían estudiarse para cosechadoras, tractores y plataformas autónomas de transporte. Su función sería aportar información sobre la presencia y posición de personas próximas al equipo.
En la producción forestal, el principio de detección también resulta pertinente para investigar sistemas de asistencia a operadores de maquinaria de cosecha, transporte interno y equipos móviles utilizados en instalaciones industriales.
Estas posibilidades no deben confundirse con aplicaciones ya comprobadas. El estudio japonés se orienta a maquinaria agrícola y no demuestra que el modelo haya sido validado en cosecha forestal uruguaya, entre árboles, restos de ramas o bajo las condiciones de trabajo de una plantación comercial.
Su eventual incorporación requeriría ensayos específicos, integración con los controles de la máquina y evaluación de riesgos. Detectar una persona es solo una parte del sistema de seguridad: también importa que el equipo pueda reducir la velocidad, detenerse o ejecutar una respuesta adecuada.
Investigación antes que comercialización
El artículo presenta resultados experimentales de detección y estimación de distancias. No anuncia el lanzamiento comercial de una cosechadora equipada con esta tecnología ni acredita una autorización para operar sin supervisión humana.
La siguiente cuestión para el desarrollo de estos sistemas será comprobar su comportamiento en condiciones dinámicas, con personas y máquinas en movimiento, obstáculos parciales y entornos de trabajo variables.
Para el sector productivo uruguayo, el aporte más relevante del estudio es mostrar avances medibles en una función necesaria para la automatización. Su utilización práctica dependerá de pruebas de campo, requisitos de seguridad y adaptación a cada actividad.
Fuentes principales
ICI Forestal – Elaboración propia a partir de fuentes científicas verificadas.
Crédito de imagen: ICI Forestal. Imagen ilustrativa generada con inteligencia artificial; no representa el equipo utilizado en la investigación.